

Configurar un robot aspirador con cámara exige un equilibrio riguroso entre la eficiencia de navegación espacial y la protección de la intimidad en el hogar. Mediante ajustes técnicos en la red local y la delimitación física de zonas de paso, es posible anular la transferencia de datos visuales al exterior sin mermar la capacidad de limpieza del dispositivo.
La tecnología de mapeo óptico y la gestión de datos locales
Los robots aspiradores modernos equipados con cámaras utilizan tecnología de localización y mapeo simultáneos mediante visión computacional (vSLAM). A diferencia de los sensores tradicionales que emiten haces de luz para calcular distancias, las cámaras de alta resolución capturan imágenes reales para identificar puntos de contraste y patrones geométricos en las paredes y el techo. El riesgo para la privacidad surge cuando estas imágenes vectorizadas se envían a servidores externos para su procesamiento o entrenamiento de algoritmos de inteligencia artificial. Para evitarlo, el primer paso consiste en verificar que el modelo admita el procesamiento local de imágenes, donde el chip de la placa base del robot realiza el cálculo espacial en tiempo real y descarta los archivos de imagen de inmediato, guardando únicamente una matriz de coordenadas numéricas.
Aislamiento de red: Segmentación mediante VLAN y cortafuegos
El aislamiento del tráfico de red es el método más efectivo para garantizar que ningún dato visual salga de los límites físicos del hogar. La mayoría de los routers modernos permiten crear redes inalámbricas secundarias o de invitados (VLAN). Al conectar el robot exclusivamente a esta subred aislada, se impide que acceda a otros dispositivos de almacenamiento local, ordenadores o teléfonos conectados a la red principal. Además, mediante las reglas de control de acceso del router, es posible bloquear el tráfico de salida (WAN) de la dirección IP asignada al robot aspirador. Esto permite que el aparato siga operando de manera autónoma y respondiendo a comandos locales sin poder establecer contacto con servidores externos de alojamiento en la nube.
Barreras físicas y límites virtuales en zonas sensibles
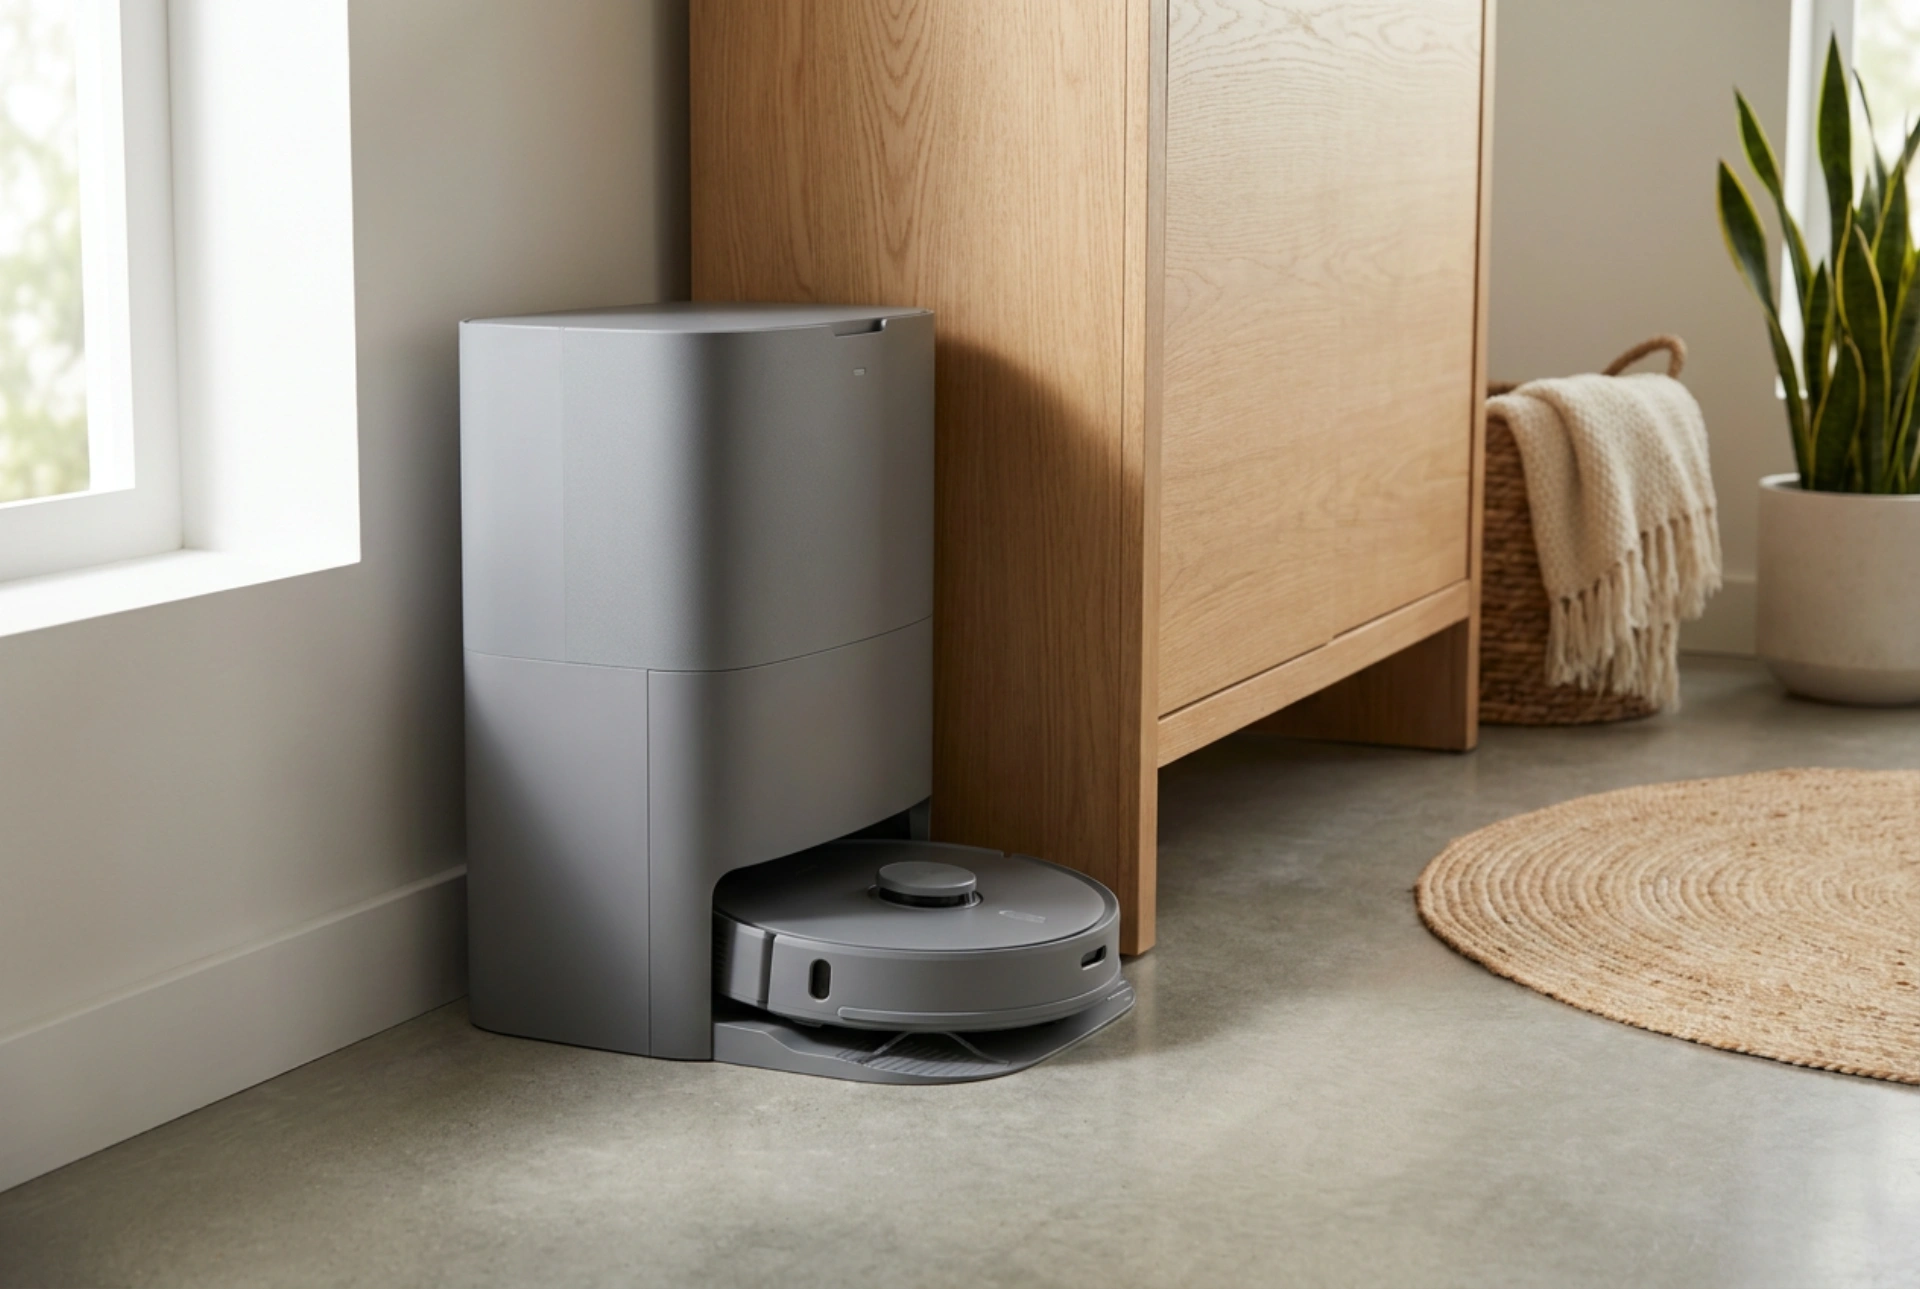
La ubicación estratégica de la estación de carga y el establecimiento de barreras físicas actúan como una última línea de defensa muy eficaz. La base de carga debe colocarse en áreas comunes donde no se desarrollen actividades de alta privacidad, orientada de forma que el ángulo de visión de reposo de la cámara apunte hacia una pared neutra o un pasillo de paso continuo, nunca hacia camas, escritorios o zonas de descanso. Asimismo, dentro del software de control, se deben configurar de inmediato paredes virtuales o "zonas de exclusión" permanentes en dormitorios y baños. En estas áreas sensibles, es preferible utilizar la limpieza manual asistida o limitadores mecánicos (cintas magnéticas en el suelo) que interrumpan el avance físico del robot antes de que su lente pueda capturar el entorno.
Desactivación de funciones de diagnóstico y optimización de mapas
Casi todas las plataformas de gestión de dispositivos inteligentes incluyen cláusulas de consentimiento de datos activadas por defecto bajo el pretexto de mejorar el servicio. Acceder a los ajustes avanzados de privacidad de la cuenta y desactivar los programas de mejora de experiencia de usuario, el diagnóstico de fallos automatizado y el almacenamiento de mapas en la nube es fundamental. Al revocar estos permisos, se interrumpe la subida automática de registros de navegación detallados. En casos donde la cámara se utilice únicamente para evitar obstáculos pequeños y no para el mapeo estructural, se puede optar por modelos que procesen la detección de objetos de forma puramente analógica o cubrir físicamente la lente con un filtro de privacidad translúcido que permita detectar la proximidad de objetos por contraste de luz sin discernir formas ni rostros detallados.