

Un robot aspirador que no logra regresar a su base de carga interrumpe el ciclo de limpieza automatizado y desgasta innecesariamente su batería. La clave para solucionar este problema no está en el software del dispositivo, sino en comprender los principios físicos de la luz infrarroja y la fricción que rigen su sistema de acoplamiento.
La física del acoplamiento: cómo se comunican la base y el robot
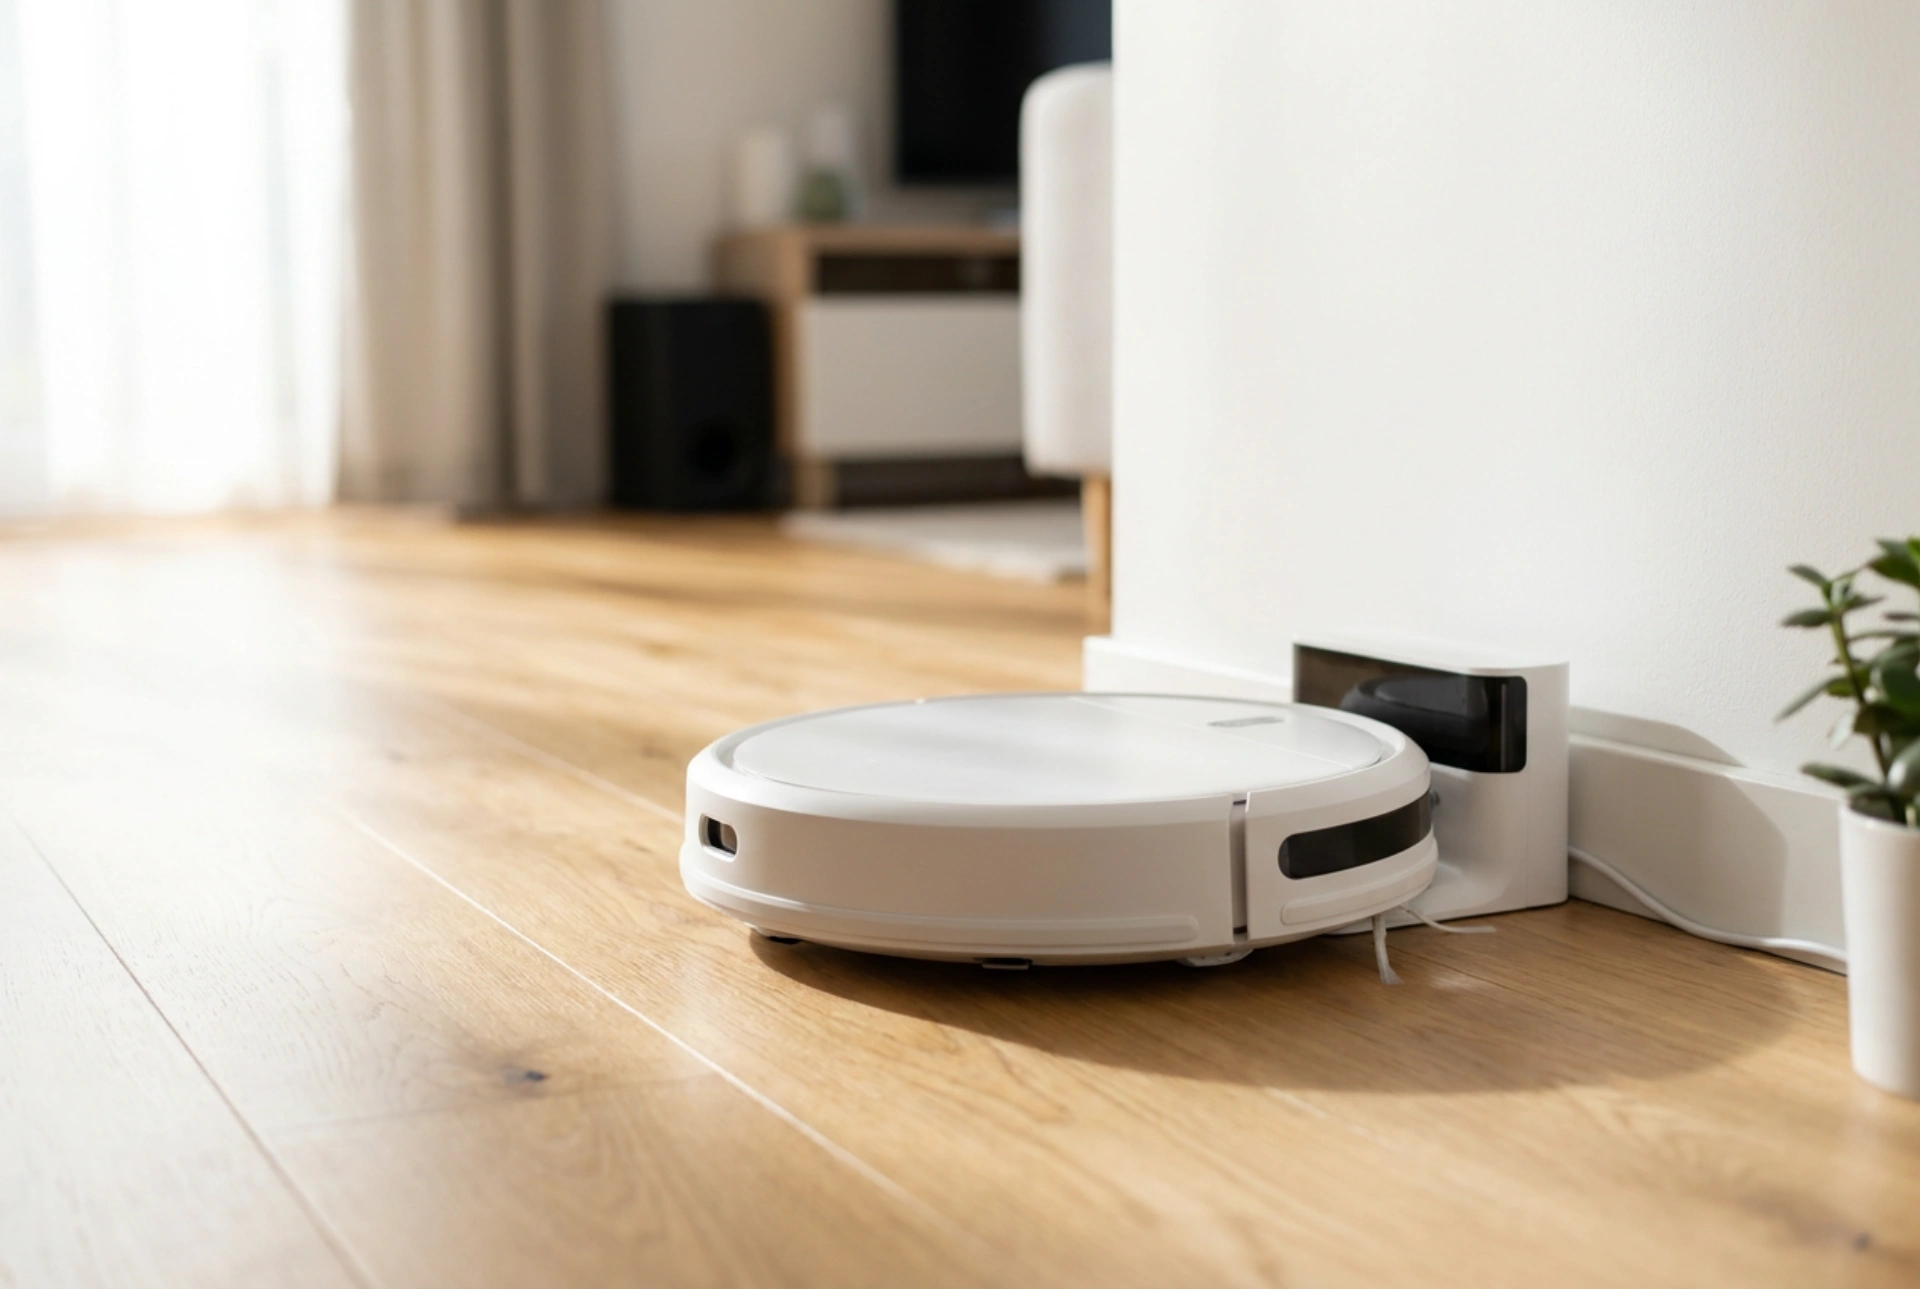
Para comprender por qué un robot se pierde, es necesario analizar el mecanismo de guiado. La mayoría de las estaciones de carga emiten señales invisibles de luz infrarroja (IR) en un ángulo específico. Estas señales actúan como un faro óptico. El robot cuenta con receptores infrarrojos en su parachoques delantero que detectan estos haces de luz y calculan el ángulo de aproximación mediante triangulación geométrica.
Si la base está mal alineada o inclinada, aunque sea por unos pocos milímetros, el haz infrarrojo se proyectará hacia el techo o hacia el suelo en un ángulo incorrecto. Esto impide que los sensores ópticos del robot decodifiquen la señal de aproximación final, lo que resulta en maniobras erráticas o en el abandono de la búsqueda justo antes del contacto físico.
La importancia de la superficie y el coeficiente de fricción
El acoplamiento exitoso requiere una tracción mecánica constante. Cuando el robot se aproxima a la base, sus ruedas motrices deben empujar el chasis sobre los contactos metálicos de carga. Si la base está colocada sobre un suelo de madera muy pulido, baldosas esmaltadas o alfombras gruesas de fibras inestables, la base se desplazará físicamente durante el empuje inicial.
- Suelos duros y deslizantes: El coeficiente de fricción estática entre el plástico de la base y el suelo es bajo. Al intentar subir, el robot empuja la base hacia atrás, desalineando los terminales eléctricos. Para evitarlo, es fundamental utilizar las almohadillas adhesivas de alta fricción en la parte inferior de la estación o fijarla firmemente contra el zócalo.
- Alfombras y moquetas: Las fibras textiles amortiguan y hunden la base, alterando la altura relativa de los contactos de carga y absorbiendo parte de las señales infrarrojas que viajan a ras de suelo. Siempre se debe priorizar una superficie completamente dura y nivelada.
El cono de emisión y las distancias críticas de despeje
Las ondas de luz infrarroja emitidas por la base requieren un espacio libre de obstáculos para propagarse sin distorsiones. La física de estas señales determina las distancias mínimas de despeje lateral y frontal que deben respetarse estrictamente para que el mapeo y el retorno sean eficientes.
Se recomienda mantener un espacio despejado de al menos 0,5 metros a cada lado de la estación de carga y un mínimo de 1,5 metros de espacio frontal recto. Este espacio libre permite que el robot realice la rotación de alineación final (un giro de 180 grados sobre su propio eje) sin chocar con muebles o paredes. Sin este margen físico, el algoritmo de navegación del robot priorizará la prevención de colisiones por encima de la búsqueda del haz de carga, abortando la maniobra de retorno de manera preventiva.
Interferencias ópticas: reflejos, luz solar y gestión de cables
La luz solar directa y las superficies altamente reflectantes son los mayores enemigos de la navegación infrarroja. La radiación solar contiene un amplio espectro de luz infrarroja que puede saturar por completo los sensores ópticos del robot, cegándolo temporalmente al aproximarse a la base.
Asimismo, los espejos de cuerpo entero, las bases de muebles cromadas y las puertas de vidrio situadas frente a la estación de carga reflejan las señales de la base, creando "estaciones fantasma". El robot intentará acoplarse a un reflejo inexistente en la pared opuesta. Para mitigar esto, coloque la base lejos de ventanas con incidencia solar directa y evite que apunte hacia superficies acristaladas.
Finalmente, la gestión del cable de alimentación es crucial. Los excesos de cable expuestos alrededor de la base actúan como obstáculos mecánicos que las ruedas del robot pueden atrapar, desplazando la base y rompiendo el ángulo de aproximación calibrado. Utilice los compartimentos de almacenamiento de cables integrados en la estación para mantener el entorno libre de obstáculos.