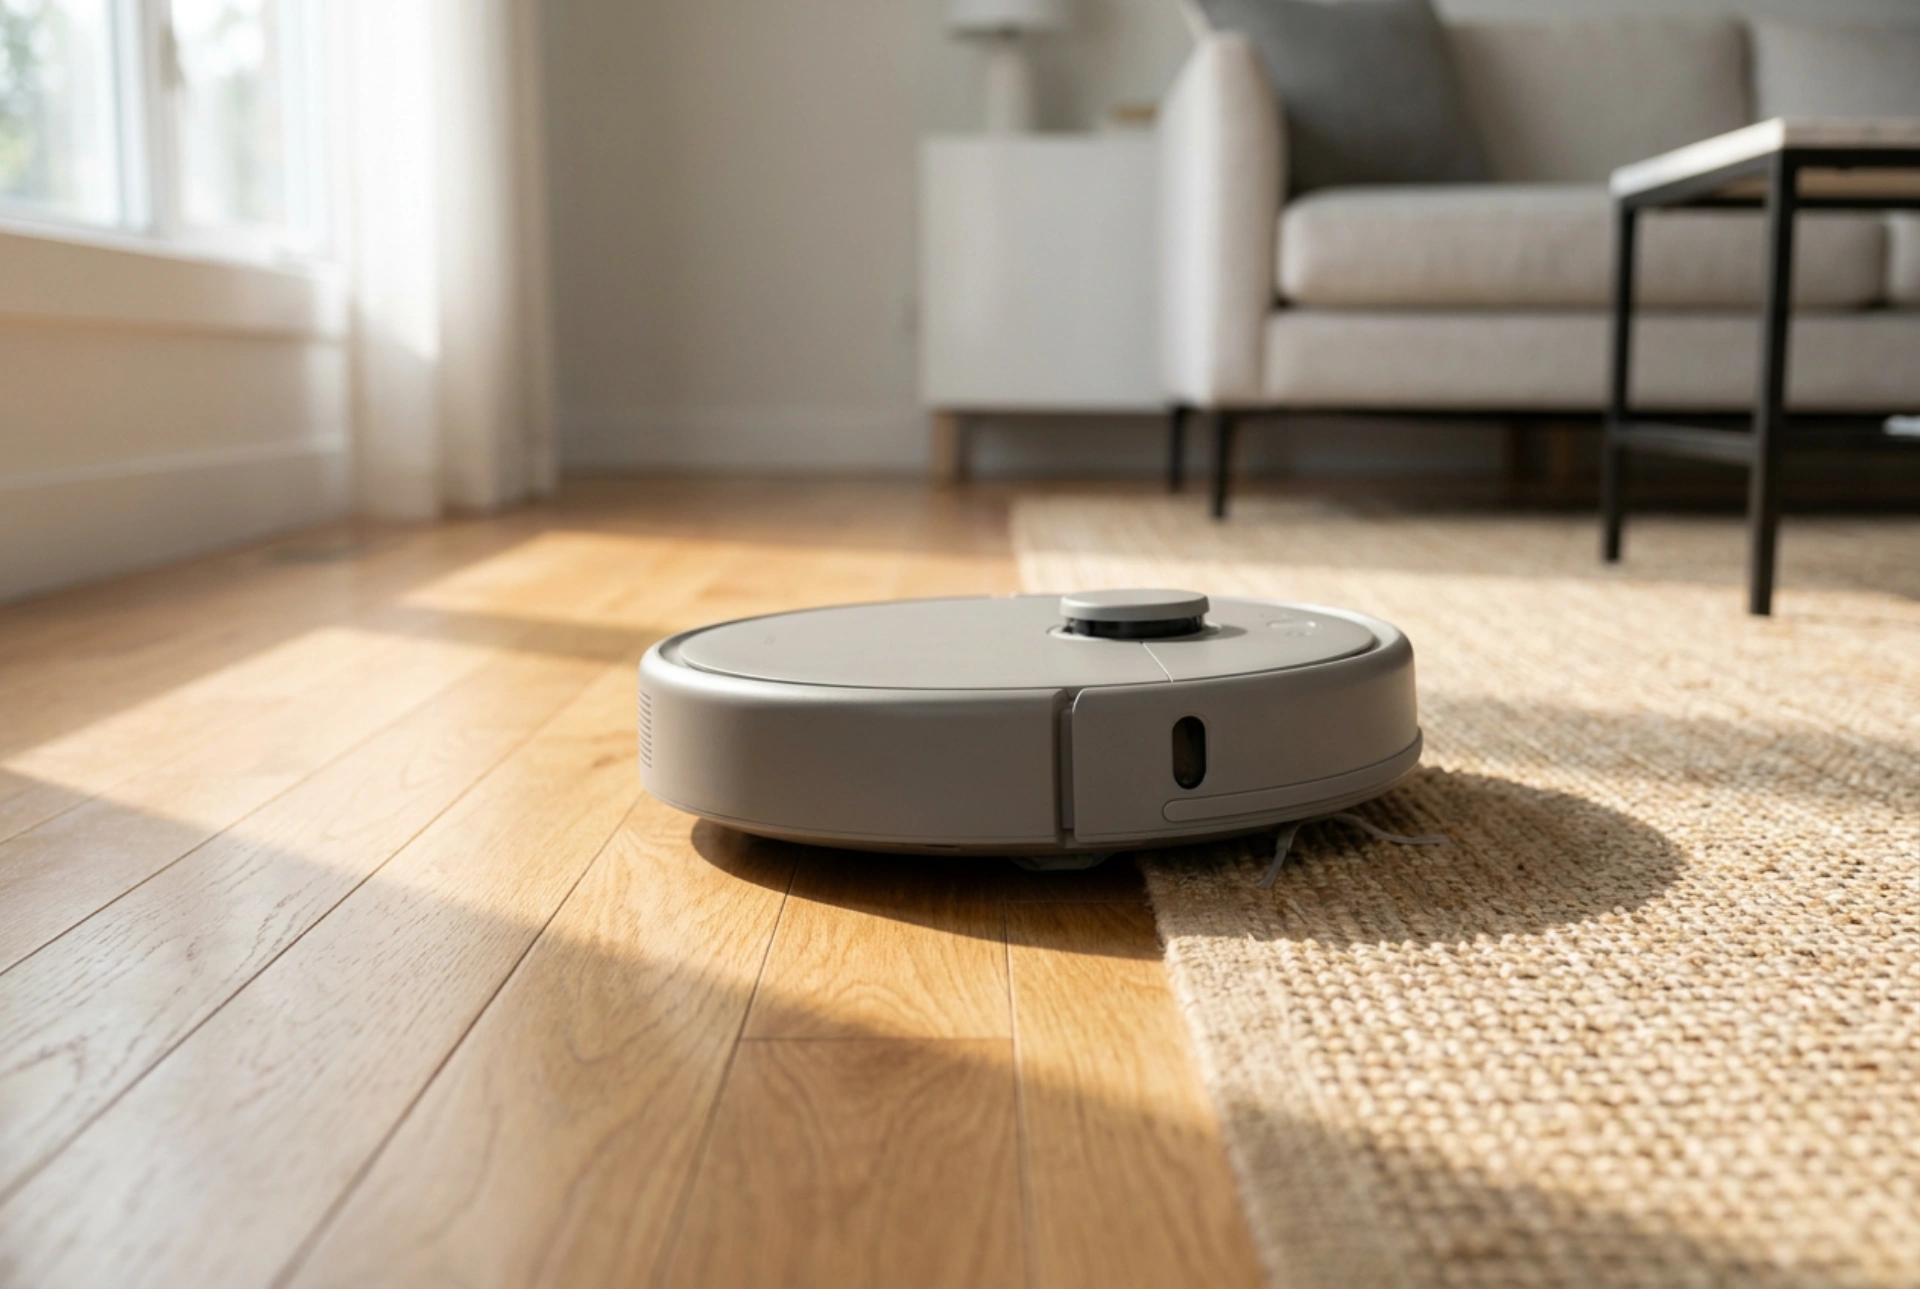


Superar los umbrales y perfiles de transición entre diferentes habitaciones representa uno de los mayores desafíos mecánicos para los robots aspiradores y fregadores. Ajustar adecuadamente la configuración digital del mapa y optimizar los elementos físicos del suelo permite que el dispositivo transite de forma autónoma sin encallarse ni dañar las superficies.
La física del movimiento: Límites de altura y tracción de los robots
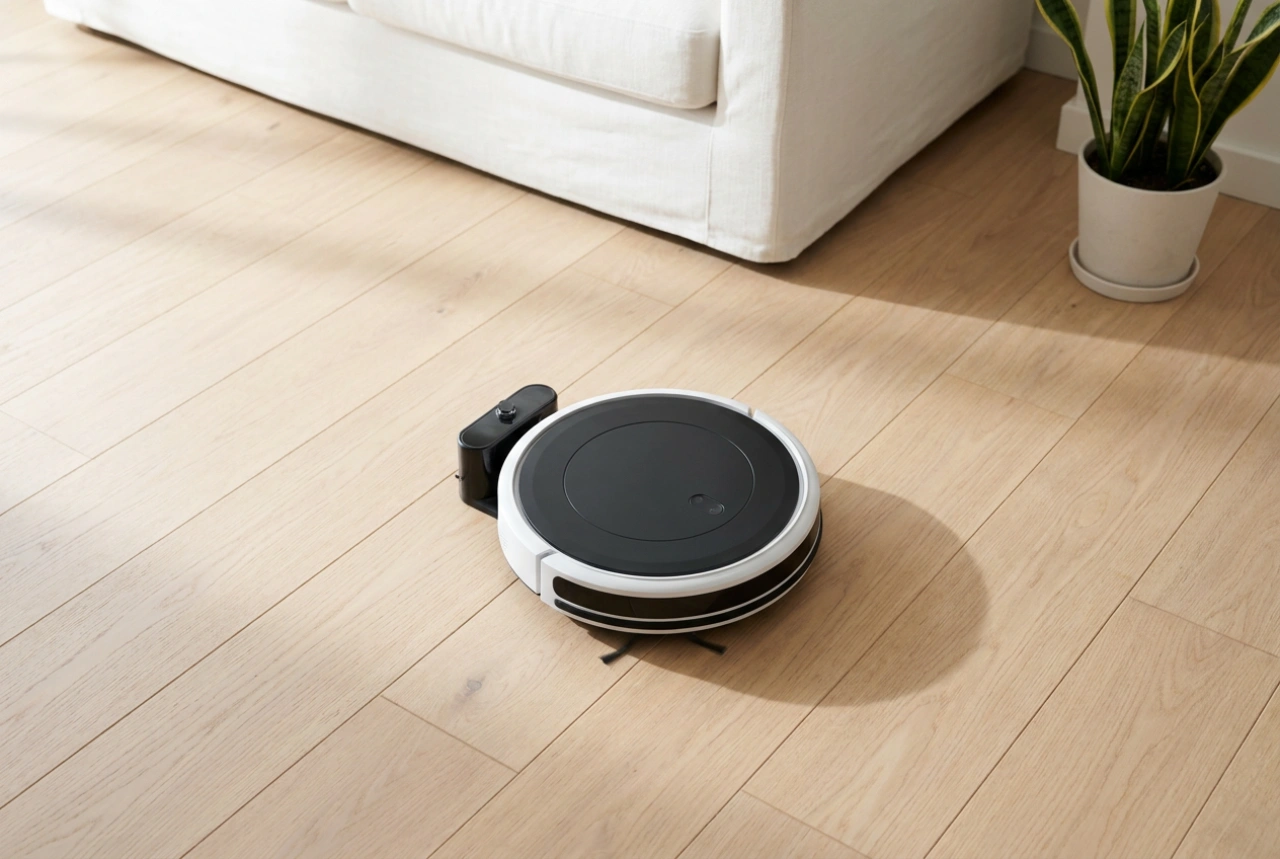
La capacidad de un robot doméstico para superar un obstáculo vertical depende directamente del diámetro de sus ruedas motrices, el recorrido de su sistema de suspensión activa y el ángulo de ataque del parachoques delantero. La mayoría de los dispositivos modernos están diseñados para salvar desniveles de entre 1,5 y 2 centímetros. Sin embargo, esta capacidad teórica se reduce drásticamente cuando el robot lleva instalado el módulo de fregado activo.
El paño húmedo ejerce una fuerza de arrastre constante que altera la distribución del peso del aparato. Al intentar subir un umbral, el centro de gravedad se desplaza hacia atrás, reduciendo la fuerza normal sobre las ruedas motrices delanteras o centrales. Esto provoca que los neumáticos de goma pierdan adherencia y patinen sobre la superficie lisa del perfil de transición. Además, un umbral con un borde perpendicular de 90 grados requiere mucha más energía cinética para ser superado que uno con un perfil biselado o redondeado, donde la fuerza de impacto se distribuye gradualmente a lo largo de un plano inclinado.
Configuración cartográfica: Delimitación de zonas de fregado y paso
La correcta digitalización del espacio a través del sistema de navegación (ya sea por sensores láser o cámaras ópticas) es fundamental para evitar atascos. Cuando el robot debe cruzar un umbral crítico que separa, por ejemplo, un suelo cerámico de un parquet de madera, es imprescindible programar adecuadamente las directrices de limpieza en la aplicación de control.
- Zonas de no fregado (No-Mop Zones): Si el umbral conduce a una habitación con alfombras gruesas o suelos de madera delicada que no toleran la humedad directa, se deben dibujar barreras virtuales justo en el límite físico de la transición. Esto obliga al robot a levantar mecánicamente el soporte de la mopa o a evitar por completo esa trayectoria cuando el depósito de agua está activo.
- Zonas de paso prioritario: Algunos sistemas permiten definir vías de tránsito específicas. Al marcar el punto exacto del umbral donde el desnivel es menor, se fuerza al robot a abordar el cruce siempre de manera perpendicular, maximizando la efectividad de la suspensión.
- Secuencia de limpieza optimizada: Se recomienda programar la limpieza de las habitaciones que requieren fregado en último lugar. De esta forma, el robot cruzará los umbrales secos con la mopa limpia y seca, reduciendo el riesgo de deslizamiento por humedad acumulada en los perfiles metálicos o de madera.
Modificaciones físicas en los perfiles de transición
Cuando el software no es suficiente para compensar un desnivel pronunciado, la intervención sobre el entorno físico es la solución más eficaz. Las pletinas de transición estándar que presentan un corte recto y abrupto deben sustituirse por perfiles reductores biselados. Un ángulo de inclinación inferior a 15 grados respecto al plano horizontal permite que la rueda del robot ruede suavemente, transformando el impacto vertical en un movimiento de ascenso continuo.
El material del umbral también influye en la adherencia. Los perfiles de aluminio anodizado excesivamente pulidos reducen el coeficiente de fricción estática de las ruedas de goma, especialmente si están húmedos. Optar por perfiles de madera texturizada o pletinas metálicas con estrías antideslizantes proporciona el agarre necesario para que el motor de tracción ejerza el par de fuerza requerido sin derrapar.
Mantenimiento de sensores y componentes motrices
El comportamiento errático de un robot ante un umbral a menudo no se debe a un problema físico del obstáculo, sino a un fallo de lectura de sus sensores ópticos. Los sensores de caída situados en la parte inferior del chasis miden la distancia al suelo emitiendo haces de luz infrarroja. Si el umbral es de un color oscuro o genera una sombra pronunciada, el sensor puede interpretar esta diferencia de contraste como un vacío o un abismo físico, haciendo que el robot retroceda o se bloquee.
Mantener las ventanas de estos sensores limpias de polvo y pelusa mediante un paño de microfibra seco es crucial. Asimismo, la acumulación de suciedad en el dibujo de las ruedas de goma reduce drásticamente su capacidad de tracción. Una limpieza periódica de los neumáticos con alcohol isopropílico elimina los restos de detergente y grasa acumulados durante el fregado, restaurando la elasticidad y el agarre original del caucho sobre superficies difíciles.