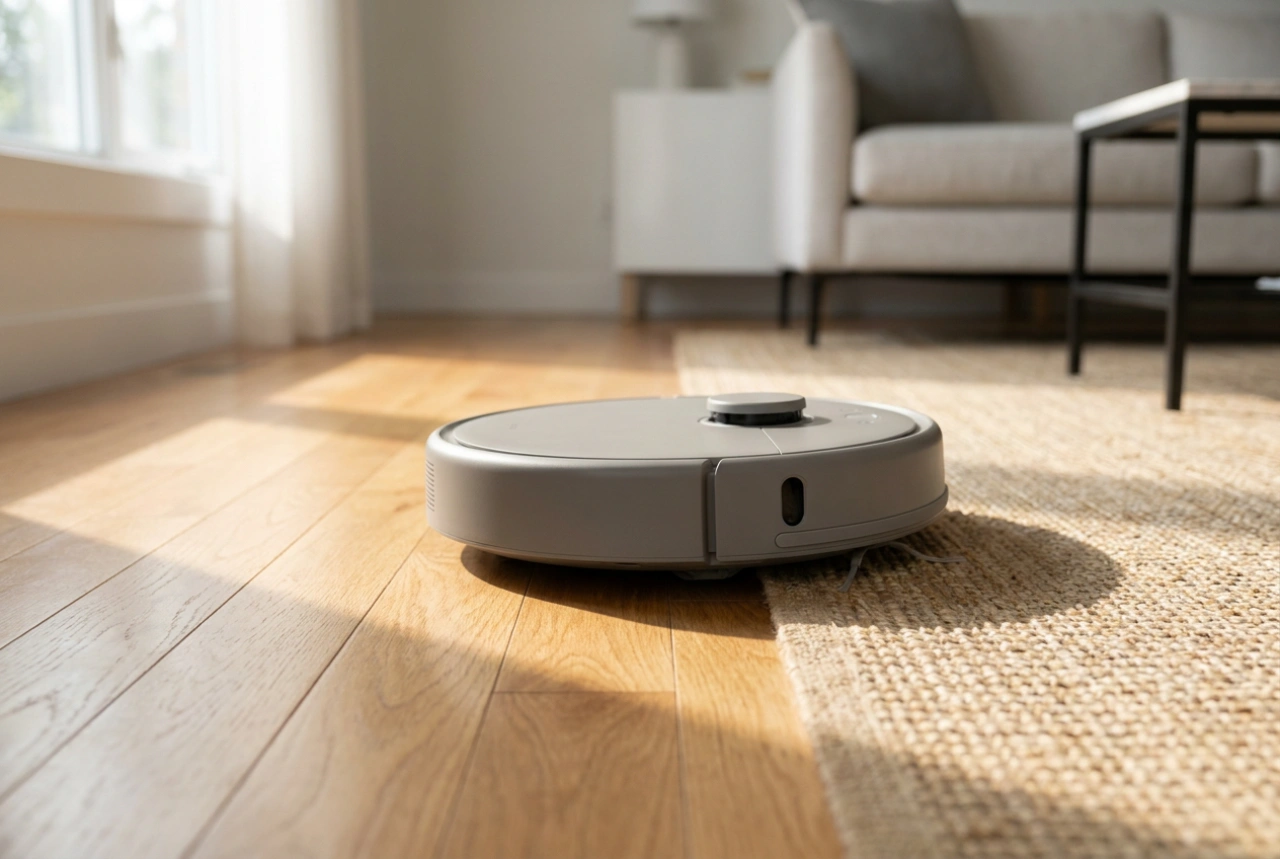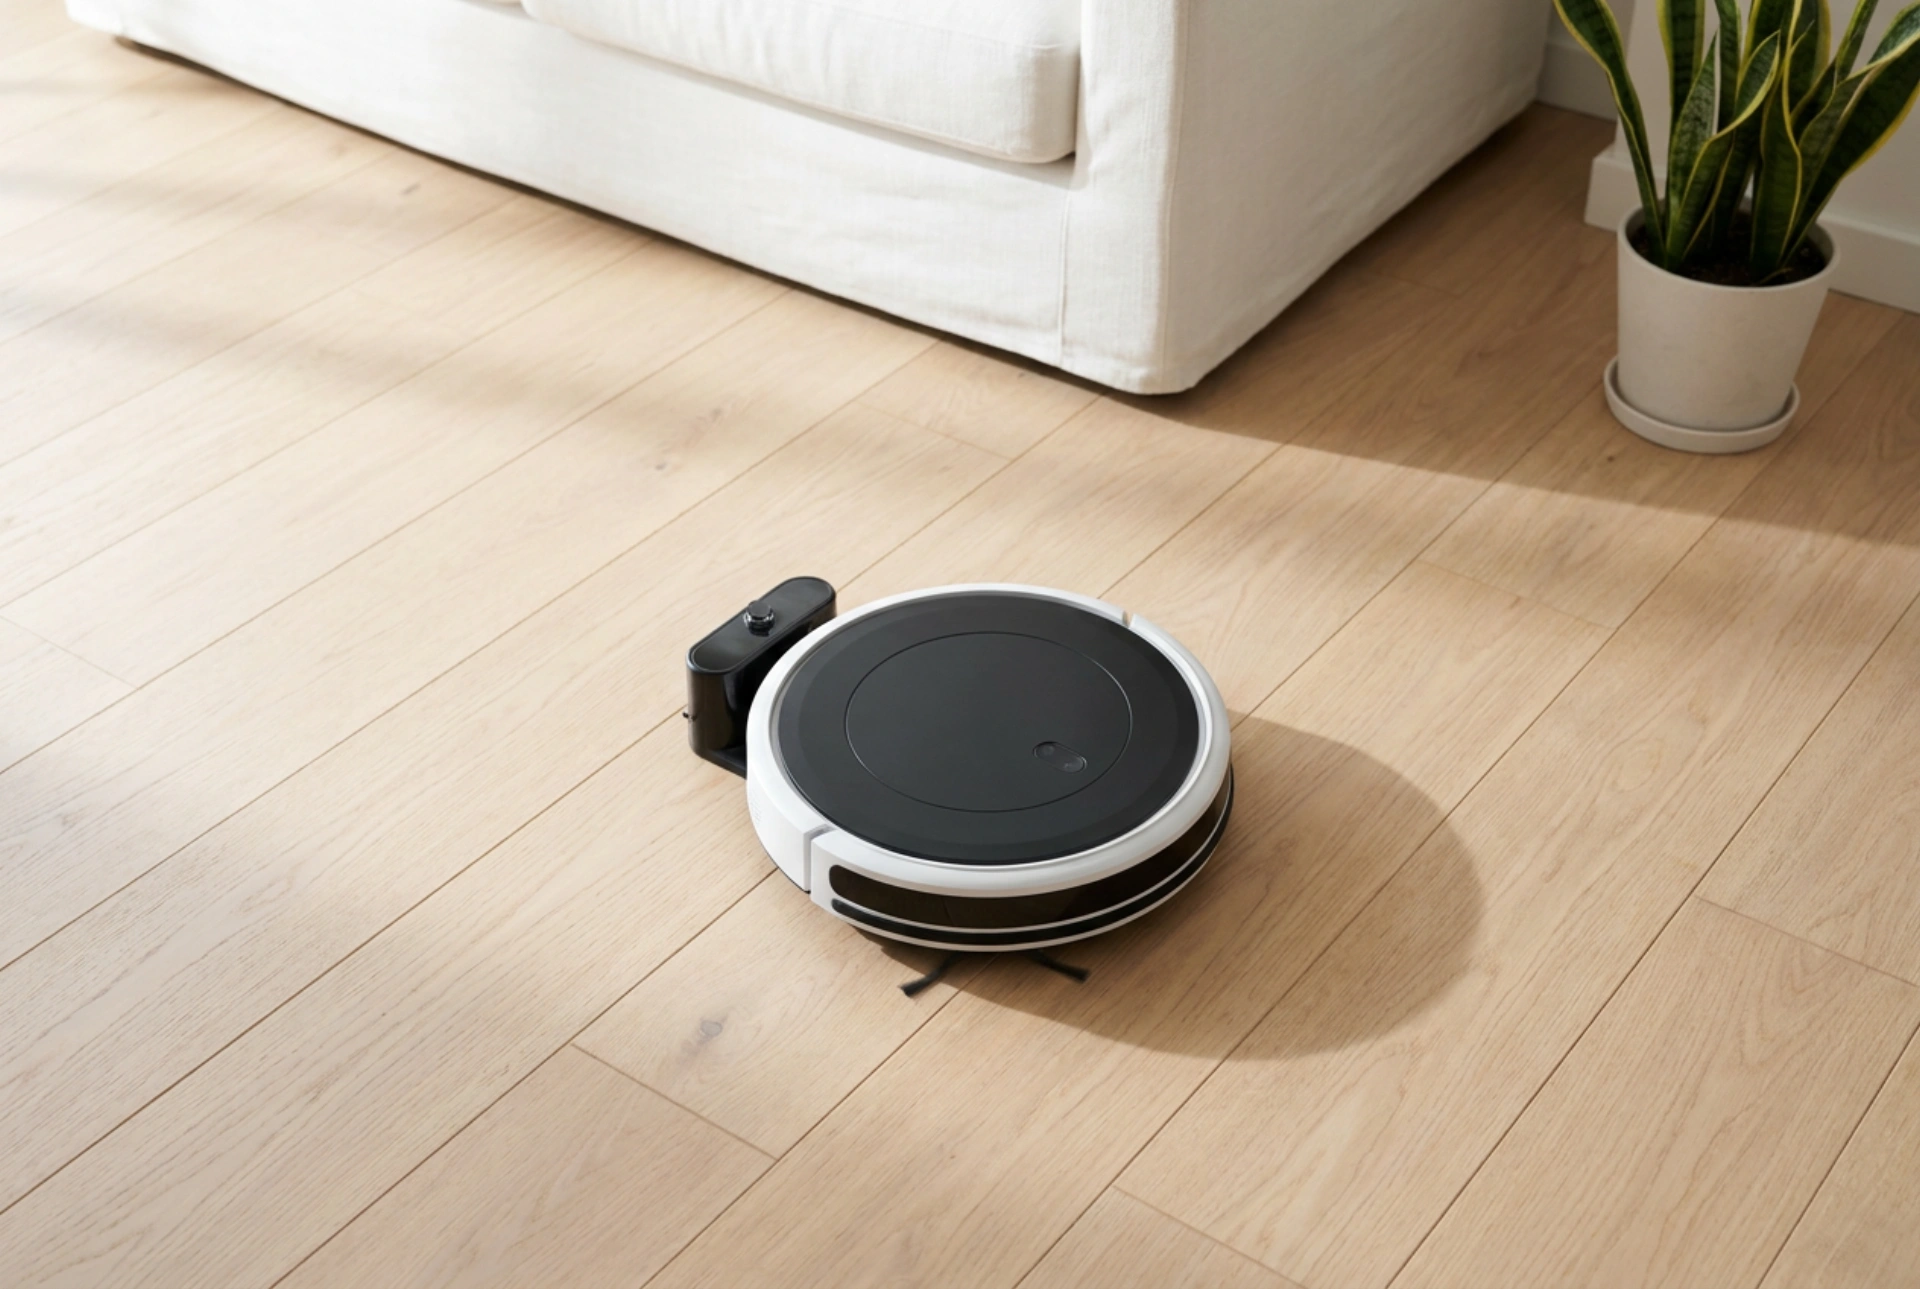


Optimizar el recorrido de un robot aspirador y fregasuelos no solo ahorra tiempo, sino que prolonga la vida útil de sus componentes y protege las superficies delicadas de su hogar mediante la gestión eficiente de la humedad y la fricción.
La física de la limpieza automatizada: Secuenciación de zonas
El mayor error en la automatización de la limpieza es permitir que el dispositivo decida de forma aleatoria su recorrido. Para lograr una eficiencia óptima, la regla fundamental de la termodinámica y la mecánica de fluidos aplicada al hogar dicta que la limpieza debe realizarse desde las zonas con menor acumulación de suciedad hacia las más críticas. Esto evita la transferencia cruzada de partículas.
Divida su vivienda en zonas lógicas según la tasa de tránsito y el tipo de residuo:
- Zonas de baja fricción y baja humedad: Dormitorios y despachos. Deben limpiarse primero para mantener el paño del robot limpio durante más tiempo.
- Zonas de alta densidad de partículas secas: Salones y pasillos. Requieren una fase intensiva de aspiración previa para evitar que el agua del fregado convierta el polvo fino en barro abrasivo sobre el suelo.
- Zonas húmedas y grasas: Cocinas y baños. Deben programarse siempre al final del ciclo para evitar que los residuos grasos o químicos se dispersen por el resto del hogar.
Gestión de superficies: Madera frente a materiales cerámicos
La madera natural, el parqué y los suelos laminados reaccionan negativamente al exceso de humedad debido a la capilaridad de las fibras de celulosa. Si el agua penetra en las juntas, puede provocar la dilatación y el posterior levantamiento del material. Por el contrario, el gres porcelánico y las baldosas cerámicas soportan un flujo de agua constante y requieren mayor fricción para desincrustar la suciedad.
Al planificar las rutas, configure restricciones específicas por tipo de material. Para suelos de madera, la ruta de fregado debe programarse con la mínima dosificación de agua y en la misma dirección de las vetas de la madera si la configuración de la aplicación lo permite. Esto minimiza la fricción tangencial y optimiza el secado por evaporación natural. Asimismo, se deben establecer zonas de no-fregado sobre alfombras y moquetas utilizando barreras magnéticas virtuales, impidiendo que el paño húmedo entre en contacto con fibras textiles densas que retienen la humedad y generan moho.
La importancia de la fase de aspiración previa
El agua actúa como un aglutinante para el polvo en suspensión y los pelos de mascotas. Si un robot inicia el proceso de fregado sin una aspiración profunda previa, las partículas microscópicas se hidratan, creando una fina película de suciedad que se distribuye de manera uniforme por la superficie en lugar de ser absorbida por la mopa. La secuencia ideal consiste en programar un ciclo completo de aspiración seca de alta potencia y, tras un intervalo de diez minutos para permitir que el polvo residual en el aire se asiente, iniciar el ciclo de fregado con agua.
Optimización del espacio físico y cartografía de precisión
La tecnología de navegación de los robots modernos, ya sea mediante sensores LiDAR (detección por luz y distancia) o sistemas ópticos vSLAM, depende de la estabilidad visual del entorno. Cada obstáculo temporal altera el cálculo de la odometría del robot, forzándolo a recalcular rutas y consumiendo batería adicional debido al constante arranque y parada de los motores eléctricos.
- Despejar el plano del suelo: Eleve las sillas sobre las mesas o agrúpelas de forma compacta para reducir los microgiros que desgastan las ruedas de tracción.
- Gestión de cables y textiles: Los cables eléctricos presentan un riesgo de enredo mecánico por torsión del cepillo central. Delimite zonas de exclusión virtuales alrededor de los enchufes para evitar el bloqueo del motor de succión por sobrecorriente.
- Mantenimiento del sensor de guiado: Limpie los sensores infrarrojos de caída y el sensor de distancia con un paño de microfibra seco para evitar desviaciones en la trayectoria rectilínea y asegurar mapeados estables.