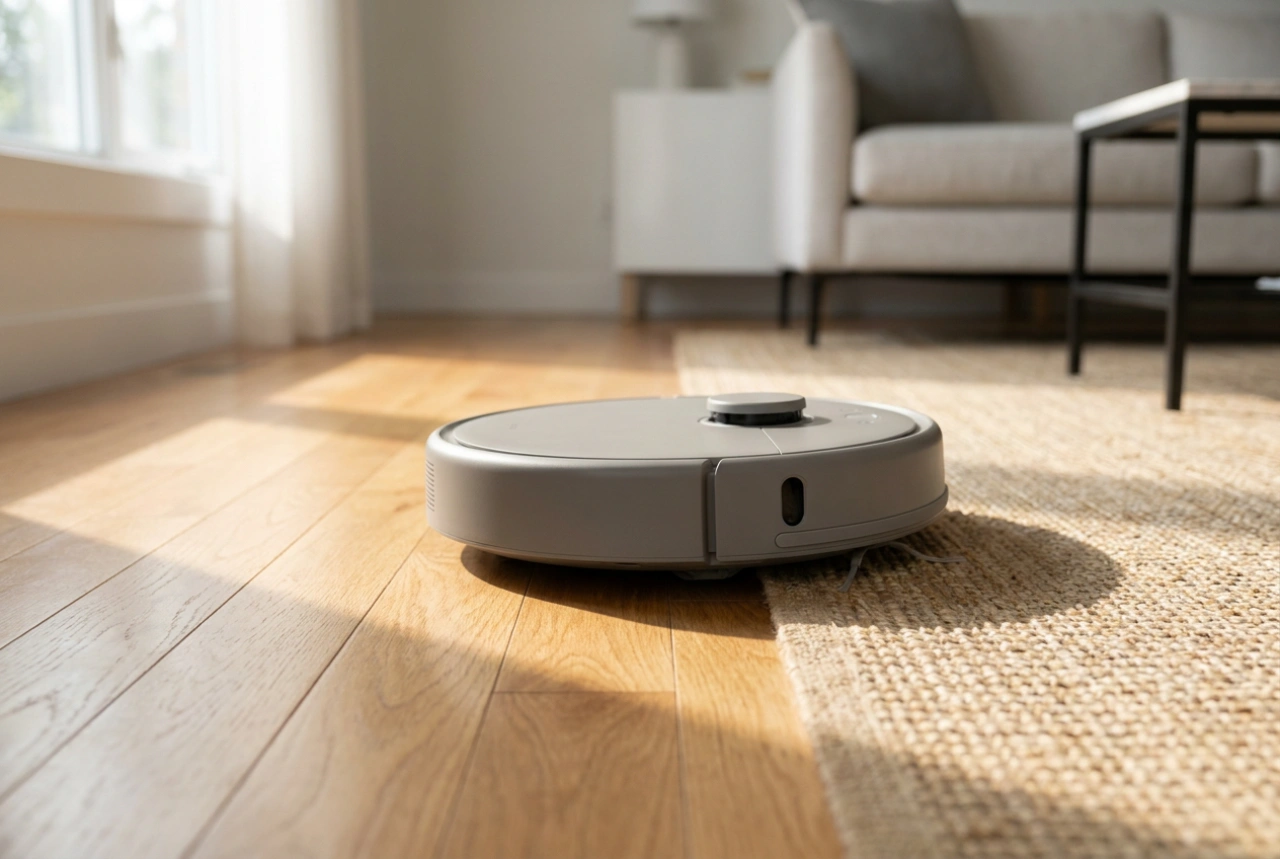


Preparar adecuadamente el entorno doméstico antes de iniciar el ciclo de un robot aspirador con función de fregado es fundamental para maximizar la eficacia de la limpieza física y evitar daños estructurales en los pavimentos. Una organización estratégica del espacio garantiza que los sistemas de navegación óptica y los mecanismos de fricción húmeda actúen con la máxima precisión biomecánica.
La física de la navegación: Despejar el plano de escaneo
Los robots modernos utilizan sensores LiDAR (detección por luz y distancia), de luz estructurada o sensores ultrasónicos para mapear la vivienda en tiempo real. Para que estos sistemas de emisión y rebote de ondas funcionen sin interferencias, es crucial despejar el campo visual a nivel del suelo. Los cables eléctricos sueltos representan el mayor peligro mecánico: el cepillo giratorio lateral, al aplicar una fuerza de torsión constante, puede enredarse fácilmente con conductores finos, aumentando la resistencia eléctrica en el motor y provocando una parada de emergencia.
Además, pequeños objetos como cordones de zapatos o flecos de alfombras pueden atascarse en el rodillo central. Al enrollarse, bloquean la entrada de aire, disminuyendo la presión de vacío y anulando la capacidad de succión del aparato. Antes de cada ciclo, se deben elevar los textiles ligeros y agrupar el cableado en canaletas rígidas o mediante bridas de sujeción elevadas.
La química del fregado y la prevención de residuos
El fregado automatizado difiere del fregado manual en el volumen de agua utilizado y la fuerza mecánica ejercida. Mientras que una fregona tradicional arrastra la suciedad mediante una alta presión puntual, el robot ejerce una presión constante mediante vibración sónica o rotación de almohadillas textiles. Si el suelo presenta una acumulación excesiva de partículas de polvo grueso antes de humedecerse, el agua dispensada por los microinyectores transformará el polvo en una suspensión coloidal densa, que el robot simplemente distribuirá por la superficie en forma de marcas opacas.
Para evitar este fenómeno físico, se recomienda programar siempre una fase previa de aspiración en seco de alta potencia, seguida de la fase de fregado. Respecto al líquido de limpieza, el uso de agua del grifo con un alto contenido de minerales provoca la precipitación de carbonato de calcio en los conductos internos y en las boquillas de atomización de la base. El uso de agua destilada previene estas incrustaciones calcáreas. Si se añade detergente, este debe ser estrictamente neutro y no espumoso; la presencia de tensioactivos generadores de espuma altera los sensores de presión de la bomba de agua y deja una película pegajosa en el suelo que atrae más suciedad por adherencia estática.
Gestión de alfombras y transiciones de nivel
El comportamiento del robot en las zonas de transición entre suelos duros y superficies blandas está determinado por la detección de densidad y altura. Los sensores ultrasónicos situados en la parte inferior detectan la amortiguación del sonido que produce la fibra de la alfombra en comparación con el rebote sólido de una loseta. Sin embargo, para evitar que la mopa húmeda entre en contacto con tejidos delicados de lana o algodón —lo que podría provocar transferencia de color por capilaridad o acumulación de humedad propensa a la aparición de moho—, es indispensable definir zonas de exclusión virtuales en la aplicación del dispositivo o utilizar un sistema de elevación automática de mopa eficaz.
Protección del pavimento en la estación de carga
Una vez finalizado el ciclo, el robot regresa a su base con la almohadilla de microfibra húmeda. Si la base está instalada directamente sobre suelos hidrófilos como el parqué de madera natural o el laminado, la transferencia constante de humedad por capilaridad hinchará las fibras de celulosa, dañando irreversiblemente las juntas de las tablas. La estación de carga debe ubicarse sobre una superficie impermeable y en un área ventilada para favorecer la evaporación natural del agua residual del tejido antes de su lavado y secado mecánico.